Gestión autónoma de flotas: expectativas vs. realidad del hardware

En cada feria de vehículos ya hay un stand que promete que el edge computing hará inevitable la conducción autónoma en los próximos ciclos de producto. Los datos de los sensores se procesan localmente; la latencia baja a milisegundos; el vehículo toma decisiones en una fracción de segundo. La propuesta es convincente... pero la tecnología subyacente todavía no ha alcanzado ese nivel. Para los gestores de flotas que ven un futuro con vehículos autónomos, la brecha entre la pila tecnológica real y nuestras expectativas puede resultar desalentadora.
Lo que se supone que debe resolver el edge computing
Un sistema de conducción autónoma necesita procesar en tiempo real las señales de cámaras, radar y lidar, compararlas con un mapa actualizado y producir una decisión de conducción con suficiente rapidez como para ser útil a velocidades de autopista. Enviar ese volumen de datos a un servidor en la nube y esperar una respuesta introduce un retraso que ningún sistema de seguridad puede tolerar. El edge computing traslada el procesamiento al propio vehículo, de modo que las decisiones se toman donde están los sensores.
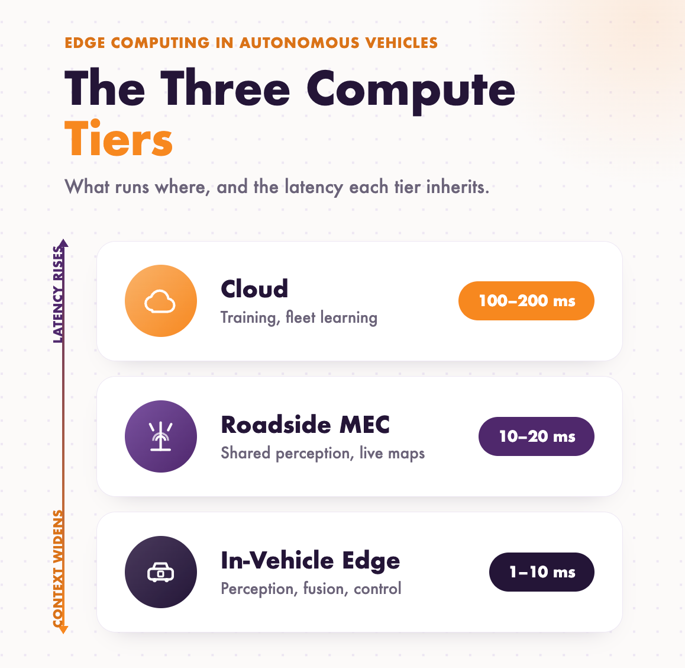
Estos son algunos ejemplos para cada nivel, desde el que más tolera la latencia hasta el que menos.
Nube (de segundos a horas de retraso tolerable)
- Entrenamiento y perfeccionamiento de los modelos de conducción mediante datos agrupados de toda la flota
- Actualizaciones y distribución de mapas HD
- Actualizaciones de software y firmware por vía inalámbrica
- Análisis de flota, como la agregación de datos de telemática y eventos ADAS para informes de incidentes evitados por poco
- Planificación de rutas y predicción del tráfico en una región
- Centros de asistencia remota donde una persona ayuda a un vehículo atascado
Infraestructura vial (decenas de milisegundos, compartido entre muchos vehículos)
- Unidades junto a la carretera en intersecciones que transmiten la temporización de los semáforos a los vehículos que se aproximan
- Advertencias sobre zonas de obras y peligros enviadas a los vehículos antes de llegar a un accidente o cierre de carril
- Cámaras y lidar en intersecciones que comparten una vista de peatones o tráfico transversal que los propios sensores del vehículo no pueden ver
- Servidores de multi-access edge computing en sitios celulares 5G que gestionan la coordinación local
- Coordinación de platooning e incorporaciones entre vehículos cercanos
En el vehículo (milisegundos de un solo dígito, sin necesidad de conexión)
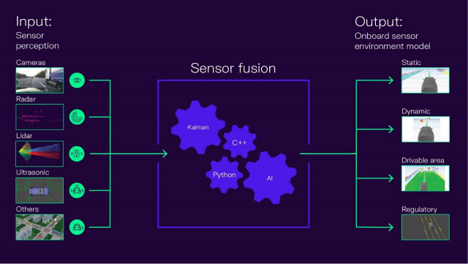
- Fusión de sensores que combina cámaras, radar y lidar en una sola imagen
- Detección y clasificación de objetos, incluidos peatones, ciclistas y otros vehículos
- Decisiones de frenado automático de emergencia y prevención de colisiones
- Mantenimiento de carril y control de crucero adaptativo
- Supervisión del conductor para detectar somnolencia y distracciones
- Localización y planificación de trayectoria momento a momento
Esa parte de la propuesta se sostiene. El problema comienza con lo que cuesta hacerlo bien.
Dónde el hardware todavía se queda atrás
La fusión de sensores —la práctica de combinar datos de múltiples sensores locales directamente en el procesador local de un dispositivo para tomar decisiones instantáneas y precisas sin esperar a un servidor remoto en la nube— necesita mucha capacidad de procesamiento para funcionar de manera confiable en un vehículo. Los procesadores actuales instalados en los vehículos suelen tener dificultades para proporcionar esa potencia sin consumir demasiada electricidad o generar demasiado calor.
Varias limitaciones agravan el problema específicamente para las aplicaciones de flotas:
- Consumo de energía. Los procesadores edge compiten con todos los demás sistemas que consumen energía del sistema eléctrico del vehículo, y en los vehículos eléctricos, donde cada watt destinado al procesamiento es un watt que no se destina a la autonomía, esto es importante.
- La gestión térmica añade costo y complejidad que los fabricantes todavía están intentando resolver, especialmente en vehículos que permanecen bajo el sol directo durante la jornada laboral o funcionan durante períodos prolongados al ralentí.
- Las suposiciones de conectividad incorporadas en muchos sistemas "AV-ready" todavía dependen de actualizaciones periódicas en la nube para mapas y perfeccionamiento de modelos, algo que deja de funcionar correctamente en zonas rurales o con poca cobertura, donde operan muchas flotas de vehículos ligeros y de servicio.
- El costo crece más rápido que la capacidad. Duplicar la potencia de procesamiento para manejar un escenario de conducción ligeramente más complejo no duplica el precio: con frecuencia lo multiplica, porque los chips de grado automotriz tienen requisitos de certificación y confiabilidad que no existen en la electrónica de consumo.
Qué significa esto para las decisiones de compra de las flotas
- Considere "autonomy-ready" como una afirmación de marketing que debe verificarse, no como una especificación que debe aceptarse al pie de la letra. Pregunte qué hace el sistema hoy frente a lo que eventualmente podrá admitir mediante una futura actualización de software o hardware. Son productos diferentes con implicaciones presupuestarias distintas.
- Evalúe las funciones ADAS por sus méritos actuales. El mantenimiento de carril, el frenado automático de emergencia y el control de crucero adaptativo ofrecen un valor de seguridad medible en la actualidad y no dependen de los avances de procesamiento que requiere la autonomía total. Presupuestar estas capacidades tiene sentido independientemente de cómo evolucione el mercado general de vehículos autónomos.
- Tenga en cuenta las brechas de conectividad en cualquier evaluación. Un sistema que depende de una sincronización frecuente con la nube tendrá un rendimiento diferente en una flota que opera tanto en rutas metropolitanas densas como en territorios rurales de servicio.
Las flotas que más se benefician de este momento son las que separan la historia del procesamiento de la historia de la seguridad. El edge computing seguirá mejorando y, con el tiempo, el hardware cerrará la brecha con el marketing. Hasta entonces, la decisión de compra más sensata es la que se basa en lo que un vehículo puede hacer de forma verificable hoy.
Cómo se ve la gestión autónoma de flotas antes de que llegue la autonomía total
La gestión autónoma de flotas, para los vehículos que circulan hoy, significa principalmente gestionar una flota de vehículos equipados con ADAS. La capacitación de los conductores debe cubrir lo que el conjunto ADAS puede y no puede hacer, para que los operadores consideren el mantenimiento de carril y el frenado automático como una capa adicional de seguridad y no como un sustituto de la atención. Los datos de estos sistemas, cuando una plataforma de gestión de flotas está configurada para capturarlos, ofrecen a los responsables de operaciones una visión temprana de los patrones de incidentes evitados por poco antes de que se conviertan en reclamaciones.
Las conversaciones sobre seguros y responsabilidad también están cambiando, ya que las aseguradoras comienzan a preguntar a las flotas qué tecnología de asistencia al conductor está instalada y cómo se mantiene. Adelantarse ahora con esa documentación posiciona bien a una flota independientemente de la rapidez con la que madure el hardware subyacente.
EMKAY ayuda a los gestores de flotas a evaluar las decisiones sobre tecnología de vehículos en función de necesidades operativas reales. Comuníquese con nuestro equipo al 630.250.7400 o en info@emkay.com.