Gestione autonoma delle flotte: hype vs. realtà dell’hardware

Ogni fiera automobilistica include ormai uno stand che promette che l’edge computing renderà inevitabile la guida autonoma entro i prossimi cicli di prodotto. I dati dei sensori vengono elaborati localmente; la latenza scende a pochi millisecondi; il veicolo prende decisioni in una frazione di secondo. La proposta è convincente... ma la tecnologia sottostante non è ancora riuscita a tenere il passo. Per i fleet manager che vedono un futuro con veicoli autonomi, il divario tra lo stack tecnologico reale e le nostre aspettative può risultare scoraggiante.
Cosa dovrebbe risolvere l’edge computing
Un sistema di guida autonoma deve elaborare in tempo reale i flussi provenienti da telecamere, radar e lidar, confrontarli con una mappa aggiornata e produrre una decisione di guida abbastanza rapidamente da essere utile a velocità autostradali. Inviare quel volume di dati a un server cloud e attendere una risposta introduce un ritardo che nessun sistema di sicurezza può tollerare. L’edge computing sposta l’elaborazione direttamente sul veicolo, in modo che le decisioni vengano prese dove si trovano i sensori.
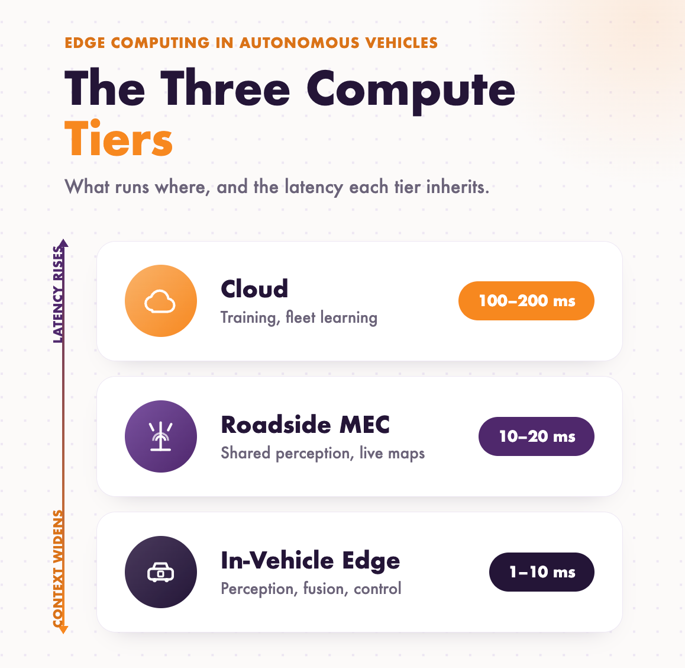
Ecco alcuni esempi per ciascun livello, da quello che tollera maggiormente la latenza a quello che la tollera meno.
Cloud (da secondi a ore di ritardo tollerabile)
- Addestramento e perfezionamento dei modelli di guida utilizzando dati aggregati dall’intera flotta
- Aggiornamenti e distribuzione delle mappe HD
- Aggiornamenti over-the-air di software e firmware
- Analisi della flotta, come l’aggregazione di dati telematici e di eventi ADAS per i report sui near-miss
- Pianificazione dei percorsi e previsione del traffico su un’intera regione
- Centri di assistenza remota in cui un operatore umano aiuta un veicolo bloccato
Bordo strada (decine di millisecondi, condiviso tra molti veicoli)
- Unità a bordo strada agli incroci che trasmettono i tempi dei semafori ai veicoli in avvicinamento
- Avvisi su cantieri e pericoli inviati ai veicoli prima di un incidente o della chiusura di una corsia
- Telecamere e lidar agli incroci che condividono una visuale di pedoni o traffico trasversale che i sensori del veicolo non riescono a vedere
- Server di multi-access edge computing presso siti cellulari 5G che gestiscono il coordinamento locale
- Coordinamento di platooning e immissioni tra veicoli vicini
Nel veicolo (pochi millisecondi, nessuna connessione richiesta)
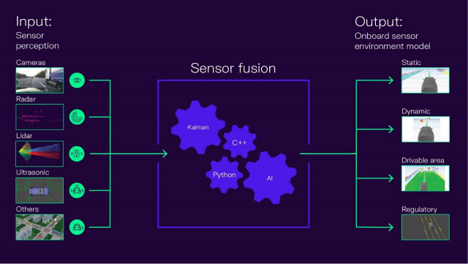
- Fusione dei sensori che combina telecamere, radar e lidar in un’unica rappresentazione
- Rilevamento e classificazione degli oggetti, inclusi pedoni, ciclisti e altri veicoli
- Decisioni di frenata automatica d’emergenza e prevenzione delle collisioni
- Mantenimento della corsia e cruise control adattivo
- Monitoraggio del conducente per sonnolenza e distrazione
- Localizzazione e pianificazione del percorso momento per momento
Questa parte della proposta regge. I problemi iniziano quando si considera quanto costa farlo bene.
Dove l’hardware è ancora in ritardo
La fusione dei sensori — la pratica di combinare i dati provenienti da più sensori locali direttamente sul processore locale di un dispositivo per prendere decisioni immediate e accurate senza attendere un server cloud remoto — richiede molta potenza di calcolo per funzionare in modo affidabile in un veicolo. Gli attuali processori installati a bordo spesso faticano a fornire questa potenza senza consumare troppa elettricità o generare troppo calore.
Diversi vincoli aggravano il problema in particolare per le applicazioni di flotta:
- Consumo energetico. I processori edge competono con tutti gli altri sistemi che assorbono energia dall’impianto elettrico del veicolo e, nei veicoli elettrici, dove ogni watt destinato all’elaborazione è un watt sottratto all’autonomia, questo è importante.
- La gestione termica aggiunge costi e complessità che i costruttori stanno ancora cercando di risolvere, soprattutto per i veicoli che rimangono sotto il sole diretto durante una giornata lavorativa o funzionano al minimo per periodi prolungati.
- Le ipotesi di connettività integrate in molti sistemi "AV-ready" fanno ancora affidamento su aggiornamenti periodici dal cloud per la mappatura e il perfezionamento dei modelli, cosa che crea problemi nelle aree rurali o con scarsa copertura dove operano molte flotte light-duty e di servizio.
- I costi crescono più velocemente delle capacità. Raddoppiare la potenza di elaborazione per gestire uno scenario di guida leggermente più complesso non raddoppia semplicemente il prezzo: spesso lo moltiplica, perché i chip di livello automotive devono soddisfare requisiti di certificazione e affidabilità che non si applicano all’elettronica di consumo.
Cosa significa per le decisioni di acquisto delle flotte
- Considerate "autonomy-ready" come un’affermazione di marketing da verificare, non come una specifica da accettare alla lettera. Chiedete cosa fa oggi il sistema rispetto a ciò che potrà eventualmente supportare con un futuro aggiornamento software o hardware. Sono prodotti diversi con implicazioni di budget diverse.
- Valutate le funzionalità ADAS in base ai loro vantaggi attuali. Mantenimento della corsia, frenata automatica d’emergenza e cruise control adattivo offrono già oggi un valore misurabile in termini di sicurezza e non dipendono dalle innovazioni nella capacità di calcolo necessarie per la piena autonomia. Destinare un budget a queste capacità ha senso indipendentemente da come evolverà il più ampio mercato dei veicoli autonomi.
- Tenete conto delle lacune di connettività in qualsiasi valutazione. Un sistema che dipende da una frequente sincronizzazione con il cloud funzionerà in modo diverso in una flotta che copre sia percorsi metropolitani ad alta densità sia aree di servizio rurali.
Le flotte che traggono maggiore beneficio da questo momento sono quelle che separano la questione della capacità di calcolo da quella della sicurezza. L’edge computing continuerà a migliorare e, alla fine, l’hardware colmerà il divario con il marketing. Fino ad allora, la decisione di acquisto più sensata è quella basata su ciò che un veicolo può dimostrare di saper fare oggi.
Come appare la gestione autonoma delle flotte prima dell’arrivo della piena autonomia
Per i veicoli oggi in circolazione, la gestione autonoma delle flotte significa soprattutto gestire una flotta di veicoli dotati di ADAS. La formazione dei conducenti dovrebbe spiegare cosa la suite ADAS può e non può gestire, in modo che gli operatori considerino il mantenimento della corsia e la frenata automatica come un ulteriore livello di sicurezza, non come un sostituto dell’attenzione. I dati provenienti da questi sistemi, quando una piattaforma di gestione della flotta è configurata per acquisirli, permettono ai responsabili operativi di individuare precocemente schemi di near-miss prima che si trasformino in sinistri.
Anche le discussioni su assicurazione e responsabilità stanno cambiando, poiché le compagnie assicurative iniziano a chiedere alle flotte quali tecnologie di assistenza alla guida siano installate e come vengano mantenute. Preparare fin da ora questa documentazione mette una flotta in una buona posizione indipendentemente dalla velocità con cui maturerà l’hardware sottostante.
EMKAY aiuta i fleet manager a valutare le decisioni relative alla tecnologia dei veicoli in base alle reali esigenze operative. Contattate il nostro team al 630.250.7400 o all’indirizzo info@emkay.com.