自動運転フリート管理:期待とハードウェアの現実

現在では、どの車両関連展示会にも、edge computingによって今後数回の製品サイクルのうちに自動運転が必然的に実現すると約束するブースがあります。センサーデータはローカルで処理され、レイテンシはミリ秒単位まで低下し、車両は瞬時に判断を下します。その説明は説得力があります...しかし、基盤となる技術はまだそこまで追いついていません。自動運転車のある未来を見据えるフリートマネージャーにとって、実際の技術スタックと私たちの期待との間にあるギャップは、落胆を感じさせることがあります。
Edge Computingが解決すると期待されていること
自動運転システムは、カメラ、レーダー、lidarからのデータをリアルタイムで処理し、それを最新の地図と照合したうえで、高速道路を走行する速度でも意味を持つほど迅速に運転判断を下す必要があります。その量のデータをクラウドサーバーに送り、応答を待つと、安全システムでは許容できない遅延が発生します。Edge computingは処理を車両自体に移し、センサーが存在する場所で判断を行えるようにします。
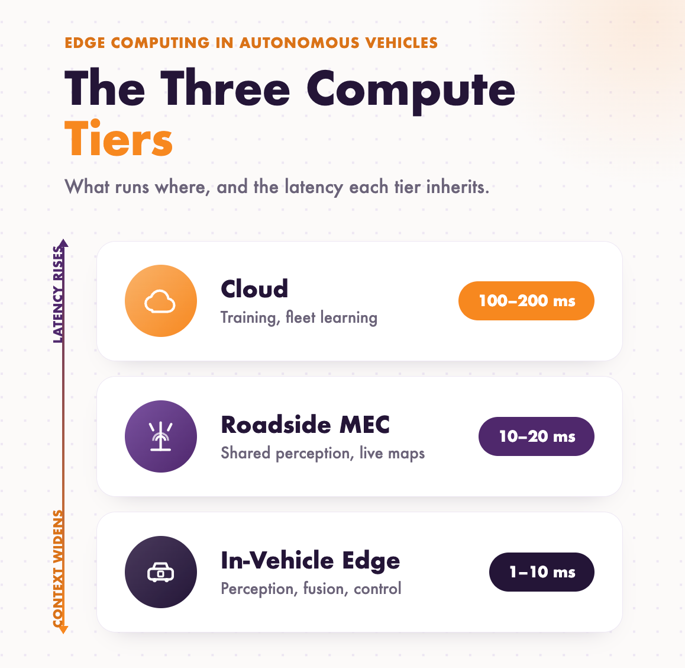
以下は、レイテンシへの許容度が最も高いものから最も低いものまで、各階層の例です。
クラウド(数秒から数時間の遅延が許容可能)
- フリート全体から集約したデータを使用した運転モデルのトレーニングと改善
- HDマップの更新と配信
- ソフトウェアおよびファームウェアのover-the-airアップデート
- ニアミス報告のためのテレマティクスおよびADASイベントデータの集約など、フリート分析
- 地域全体のルート計画と交通予測
- 動けなくなった車両を人間が支援するリモートアシスタンスセンター
道路側(数十ミリ秒、多数の車両で共有)
- 交差点の道路側ユニットから、接近する車両へ信号のタイミングを送信
- 事故や車線閉鎖の手前にいる車両へ工事区間や危険情報を送信
- 車両自身のセンサーでは見えない歩行者や交差交通の状況を、交差点のカメラやlidarが共有
- 5G基地局に設置されたmulti-access edge computingサーバーによるローカル調整
- 近接する車両間でのplatooningや合流の調整
車載(1桁ミリ秒、接続不要)
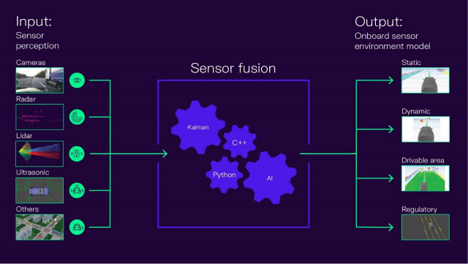
- カメラ、レーダー、lidarを1つの認識情報に統合するセンサーフュージョン
- 歩行者、自転車、その他の車両を含む物体の検出と分類
- 自動緊急ブレーキおよび衝突回避の判断
- 車線維持およびアダプティブクルーズコントロール
- 眠気や注意散漫を検知するドライバーモニタリング
- 継続的な自己位置推定と経路計画
この部分の説明には妥当性があります。問題は、それを十分な品質で実現するためにどれだけのコストがかかるかという点から始まります。
ハードウェアがまだ追いついていない部分
センサーフュージョン(遠隔のクラウドサーバーを待つことなく、複数のローカルセンサーから得られるデータをデバイス内のローカルプロセッサで直接統合し、即座に正確な判断を行う手法)を車両内で確実に機能させるには、多くの演算能力が必要です。現在の車載プロセッサは、過度に電力を消費したり大量の熱を発生させたりせずに、その性能を提供することに苦労する場合があります。
特にフリート用途では、いくつかの制約が問題をさらに複雑にします。
- Edgeプロセッサの消費電力は、車両の電気システムから電力を使用する他のすべての機器と競合します。特にEVでは、演算処理に使われる1ワットは航続距離に使われない1ワットになるため、重要な問題です。
- 熱管理には、メーカーが現在も対応を進めているコストと複雑さが加わります。特に、勤務中に直射日光の下に駐車される車両や、長時間アイドリングする車両では問題になります。
- 多くの「AV-ready」システムに組み込まれている接続性に関する前提では、地図更新やモデル改善のために定期的なクラウド更新へ依存しています。これは、多くのlight-dutyフリートやサービスフリートが運用される地方や通信範囲の狭い地域では機能しにくくなります。
- コストは能力以上の速さで増加します。わずかに複雑な運転状況に対応するために演算能力を2倍にしても、価格が単純に2倍になるわけではありません。自動車向けチップには、民生用電子機器にはない認証や信頼性要件があるため、価格が何倍にもなることがあります。
フリートの購入判断にとって何を意味するか
- 「autonomy-ready」は、そのまま受け入れる仕様ではなく、確認すべきマーケティング上の主張として扱ってください。システムが現在できることと、将来のソフトウェアまたはハードウェアのアップグレードによって対応する予定のことを確認してください。これらは、予算への影響も異なる別の製品です。
- ADAS機能は、現在提供している価値で評価してください。車線維持、自動緊急ブレーキ、アダプティブクルーズコントロールは今すぐ測定可能な安全上の価値を提供しており、完全自動運転に必要な演算技術のブレークスルーには依存していません。より広いAV市場がどこへ向かうかに関係なく、こうした機能に予算を割くことには意味があります。
- あらゆる評価において、接続性のギャップを考慮してください。頻繁なクラウド同期に依存するシステムは、高密度な都市部のルートと地方のサービス地域の両方をカバーするフリートでは、異なる動作をします。
現在の状況から最も利益を得られるフリートは、演算能力の話と安全性の話を分けて考えているフリートです。Edge computingは今後も改善し続け、最終的にはハードウェアがマーケティングとのギャップを埋めるでしょう。 それまでは、車両が今日確実に実行できることに基づいた購入判断が、最も堅実です。
完全自動運転が到来する前の自動運転フリート管理
現在道路を走っている車両における自動運転フリート管理とは、その大部分がADAS搭載車両のフリートを管理することです。ドライバー教育では、ADASスイートが何をできて何をできないのかを説明し、オペレーターが車線維持や自動ブレーキを注意力の代替ではなく、安全性を補完するレイヤーとして扱うようにする必要があります。フリート管理プラットフォームがこれらのデータを取得できるよう設定されていれば、こうしたシステムのデータから、実際の保険請求につながる前にニアミスの傾向を運用責任者が早期に把握できます。
保険や責任に関する話し合いも変化しています。保険会社は、どのような運転支援技術が導入されているか、それがどのように保守されているかをフリートに尋ね始めています。基盤となるハードウェアがどの程度の速さで成熟するかに関係なく、今のうちにこの文書化を進めておくことで、フリートを有利な位置に置くことができます。
EMKAYは、フリートマネージャーが実際の運用ニーズに照らして車両技術に関する判断を評価できるよう支援しています。お問い合わせは630.250.7400またはinfo@emkay.comまで。