Gestão autônoma de frotas: hype vs. realidade do hardware

Toda feira de veículos agora inclui um estande prometendo que o edge computing tornará a condução autônoma inevitável nos próximos ciclos de produto. Os dados dos sensores são processados localmente; a latência cai para milissegundos; o veículo toma decisões em frações de segundo. A proposta é convincente... mas a tecnologia subjacente ainda não alcançou esse nível. Para gestores de frotas que enxergam um futuro com veículos autônomos, a diferença entre o stack tecnológico real e nossas expectativas pode ser desanimadora.
O que o edge computing deve resolver
Um sistema de condução autônoma precisa processar em tempo real os fluxos de câmeras, radar e lidar, compará-los com um mapa atualizado e produzir uma decisão de condução com rapidez suficiente para fazer diferença em velocidade de rodovia. Enviar esse volume de dados para um servidor em nuvem e aguardar uma resposta introduz um atraso que nenhum sistema de segurança pode tolerar. O edge computing transfere o processamento para o próprio veículo, para que as decisões aconteçam onde estão os sensores.
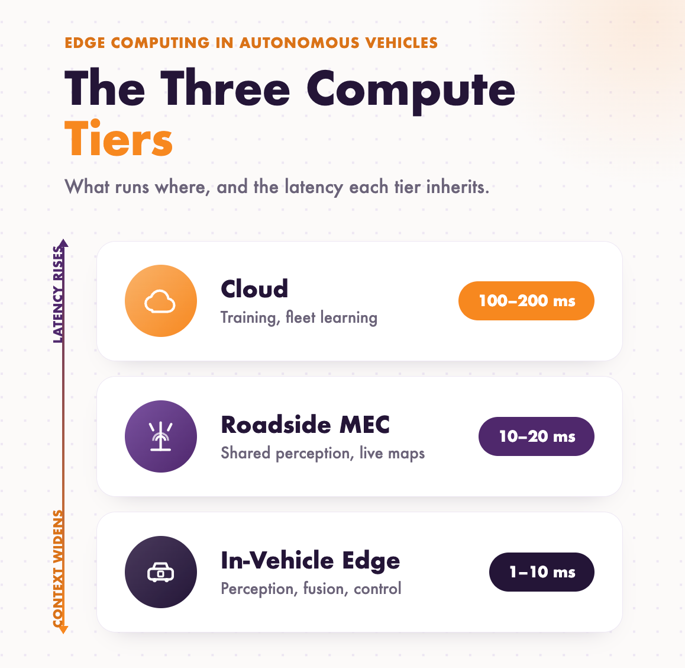
Aqui estão exemplos de cada nível, do mais tolerante à latência ao menos tolerante.
Nuvem (segundos a horas de atraso tolerável)
- Treinamento e refinamento dos modelos de condução usando dados agrupados de toda a frota
- Atualizações e distribuição de mapas HD
- Atualizações over-the-air de software e firmware
- Análises de frota, como a agregação de dados de telemática e eventos ADAS para relatórios de quase acidentes
- Planejamento de rotas e previsão de tráfego em uma região
- Centros de assistência remota onde uma pessoa ajuda um veículo que ficou preso
À margem da via (dezenas de milissegundos, compartilhado entre muitos veículos)
- Unidades à margem da via em cruzamentos transmitindo o tempo dos semáforos para veículos que se aproximam
- Alertas de obras e perigos enviados aos veículos antes de um acidente ou fechamento de faixa
- Câmeras e lidar em cruzamentos compartilhando uma visão de pedestres ou tráfego transversal que os sensores do próprio veículo não conseguem enxergar
- Servidores de multi-access edge computing em sites de celular 5G cuidando da coordenação local
- Coordenação de platooning e de entradas em faixa entre veículos próximos
No veículo (milissegundos de um dígito, sem necessidade de conexão)
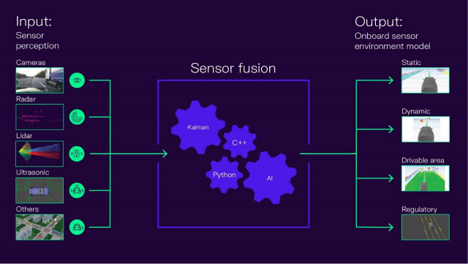
- Fusão de sensores que combina câmera, radar e lidar em uma única imagem
- Detecção e classificação de objetos, incluindo pedestres, ciclistas e outros veículos
- Decisões de frenagem automática de emergência e prevenção de colisões
- Manutenção de faixa e controle de cruzeiro adaptativo
- Monitoramento do motorista para sonolência e distração
- Localização e planejamento de trajetória momento a momento
Essa parte da proposta se sustenta. O problema começa com o custo de fazer isso bem.
Onde o hardware ainda fica para trás
A fusão de sensores — a prática de combinar dados de vários sensores locais diretamente no processador local de um dispositivo para tomar decisões instantâneas e precisas sem esperar por um servidor remoto em nuvem — precisa de muita capacidade de processamento para funcionar de forma confiável em um veículo. Os processadores atuais instalados nos veículos frequentemente têm dificuldade para fornecer essa potência sem consumir eletricidade demais ou gerar calor excessivo.
Várias limitações agravam o problema especificamente para aplicações de frota:
- O consumo de energia dos processadores edge compete com tudo o mais que consome energia do sistema elétrico do veículo e, nos veículos elétricos, onde cada watt desviado para processamento é um watt que deixa de ir para a autonomia, isso é importante.
- O gerenciamento térmico adiciona custo e complexidade que os fabricantes ainda estão tentando resolver, especialmente para veículos que ficam sob sol direto durante um dia de trabalho ou permanecem em marcha lenta por períodos prolongados.
- As premissas de conectividade incorporadas em muitos sistemas "AV-ready" ainda dependem de atualizações periódicas em nuvem para mapeamento e refinamento de modelos, o que deixa de funcionar adequadamente em áreas rurais ou com baixa cobertura onde muitas frotas light-duty e de serviço operam.
- O custo cresce mais rápido do que a capacidade. Dobrar a potência de processamento para lidar com um cenário de condução ligeiramente mais complexo não simplesmente dobra o preço — muitas vezes o multiplica, porque chips de grau automotivo têm requisitos de certificação e confiabilidade que os eletrônicos de consumo não têm.
O que isso significa para as decisões de compra das frotas
- Trate "autonomy-ready" como uma afirmação de marketing a ser verificada, não como uma especificação a ser aceita pelo valor de face. Pergunte o que o sistema faz hoje em comparação com o que poderá eventualmente suportar com uma futura atualização de software ou hardware. São produtos diferentes, com implicações orçamentárias diferentes.
- Avalie os recursos ADAS com base nos benefícios que oferecem hoje. Manutenção de faixa, frenagem automática de emergência e controle de cruzeiro adaptativo já proporcionam valor mensurável em segurança e não dependem dos avanços de processamento exigidos pela autonomia total. Destinar orçamento a essas capacidades faz sentido independentemente de onde o mercado mais amplo de veículos autônomos chegar.
- Considere as lacunas de conectividade em qualquer avaliação. Um sistema que depende de sincronização frequente com a nuvem terá desempenho diferente em uma frota que opera tanto em rotas metropolitanas densas quanto em áreas rurais de serviço.
As frotas que mais se beneficiam deste momento são aquelas que separam a história da capacidade de processamento da história da segurança. O edge computing continuará melhorando, e o hardware acabará fechando a lacuna em relação ao marketing. Até lá, a decisão de compra mais sensata é aquela baseada no que um veículo pode comprovadamente fazer hoje.
Como é a gestão autônoma de frotas antes da chegada da autonomia total
Para os veículos que estão nas estradas hoje, a gestão autônoma de frotas significa principalmente gerenciar uma frota de veículos equipados com ADAS. O treinamento dos motoristas deve abordar o que o conjunto ADAS pode e não pode fazer, para que os operadores tratem a manutenção de faixa e a frenagem automática como uma camada adicional de segurança, e não como substitutos da atenção. Os dados desses sistemas, quando uma plataforma de gestão de frotas está configurada para capturá-los, dão aos líderes de operações uma visão antecipada dos padrões de quase acidentes antes que eles se transformem em sinistros.
As conversas sobre seguro e responsabilidade também estão mudando, à medida que as seguradoras começam a perguntar às frotas qual tecnologia de assistência ao motorista está instalada e como ela é mantida. Antecipar essa documentação agora coloca a frota em uma boa posição, independentemente da velocidade com que o hardware subjacente amadureça.
A EMKAY ajuda gestores de frotas a avaliar decisões sobre tecnologia de veículos com base em necessidades operacionais reais. Entre em contato com nossa equipe pelo telefone 630.250.7400 ou pelo e-mail info@emkay.com.