Автономне керування автопарком: хайп проти реальності апаратного забезпечення

Тепер майже на кожній автомобільній виставці є стенд, де обіцяють, що edge computing зробить автономне водіння неминучим уже протягом кількох наступних продуктових циклів. Дані датчиків обробляються локально; затримка скорочується до мілісекунд; автомобіль приймає рішення за частки секунди. Пропозиція звучить переконливо... але базова технологія ще не встигла наздогнати ці обіцянки. Для менеджерів автопарків, які бачать майбутнє з автономними транспортними засобами, розрив між реальним технологічним стеком і нашими очікуваннями може бути невтішним.
Які завдання має вирішувати edge computing
Система автономного водіння повинна в реальному часі обробляти потоки даних із камер, радарів і lidar, звіряти їх з актуальною картою та приймати рішення щодо руху достатньо швидко, щоб воно мало значення на швидкості автомагістралі. Передавання такого обсягу даних на хмарний сервер і очікування відповіді створює затримку, якої не може допустити жодна система безпеки. Edge computing переносить обробку безпосередньо в автомобіль, щоб рішення приймалися там, де знаходяться датчики.
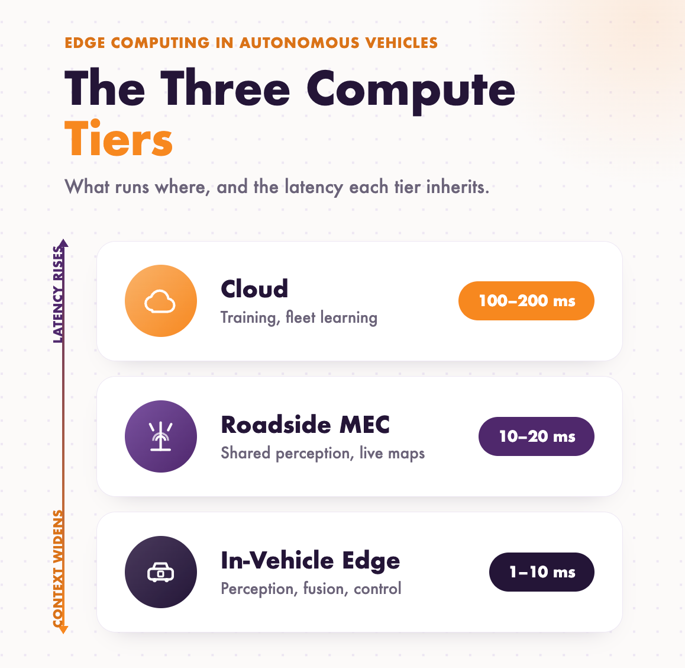
Нижче наведено приклади для кожного рівня — від найбільш толерантного до затримки до найменш толерантного.
Хмара (допустима затримка від секунд до годин)
- Навчання та вдосконалення моделей водіння за допомогою даних, зібраних з усього автопарку
- Оновлення та розповсюдження HD-карт
- Over-the-air оновлення програмного забезпечення та прошивки
- Аналітика автопарку, наприклад агрегування телематичних даних і подій ADAS для звітів про небезпечні ситуації, що ледь не призвели до аварій
- Планування маршрутів і прогнозування дорожньої ситуації в регіоні
- Центри дистанційної допомоги, де людина допомагає транспортному засобу, що застряг
Дорожня інфраструктура (десятки мілісекунд, спільне використання багатьма автомобілями)
- Придорожні пристрої на перехрестях, які передають автомобілям, що наближаються, інформацію про фази світлофорів
- Попередження про дорожні роботи та небезпеки, які надсилаються транспортним засобам до місця аварії або перекриття смуги
- Камери та lidar на перехрестях, які передають інформацію про пішоходів або поперечний рух, яких не можуть бачити власні датчики автомобіля
- Сервери multi-access edge computing на майданчиках 5G, що забезпечують локальну координацію
- Координація platooning і злиття смуг між транспортними засобами поблизу
У транспортному засобі (однозначні мілісекунди, підключення не потрібне)
- Sensor fusion, що об’єднує дані камер, радарів і lidar в єдину картину
- Виявлення та класифікація об’єктів, зокрема пішоходів, велосипедистів та інших транспортних засобів
- Рішення щодо автоматичного екстреного гальмування та уникнення зіткнень
- Утримання в смузі та адаптивний круїз-контроль
- Моніторинг водія на предмет сонливості та відволікання уваги
- Безперервна локалізація та планування траєкторії руху
Ця частина аргументації витримує перевірку. Проблеми починаються з того, скільки коштує реалізувати все це справді добре.
Де апаратне забезпечення все ще відстає
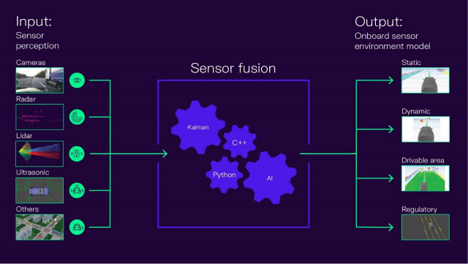
Sensor fusion — практика об’єднання даних із кількох локальних датчиків безпосередньо на локальному процесорі пристрою для миттєвого й точного прийняття рішень без очікування відповіді від віддаленого хмарного сервера — потребує значної обчислювальної потужності, щоб надійно працювати в автомобілі. Сучасним автомобільним процесорам часто складно забезпечити таку продуктивність без надмірного споживання електроенергії або виділення занадто великої кількості тепла.
Для застосування в автопарках проблему додатково ускладнюють кілька факторів:
- Споживання електроенергії edge-процесорами конкурує з усіма іншими системами, що живляться від електричної системи автомобіля. Для електромобілів це особливо важливо, адже кожен ват, спрямований на обчислення, — це ват, який не використовується для збільшення запасу ходу.
- Керування температурою додає вартість і складність, над якими виробники все ще працюють, особливо для автомобілів, що протягом робочого дня перебувають під прямим сонячним промінням або довго працюють на холостому ходу.
- Припущення щодо підключення, закладені в багато систем із маркуванням "AV-ready", усе ще покладаються на періодичні хмарні оновлення карт і вдосконалення моделей. Це стає проблемою в сільських районах або зонах зі слабким покриттям, де працює багато легких комерційних і сервісних автопарків.
- Вартість зростає швидше, ніж можливості. Подвоєння обчислювальної потужності для обробки трохи складнішого сценарію водіння не просто подвоює ціну — вона часто зростає в кілька разів, оскільки автомобільні чипи мають відповідати вимогам сертифікації та надійності, яких немає для споживчої електроніки.
Що це означає для рішень щодо закупівель автопарку
- Ставтеся до "autonomy-ready" як до маркетингової заяви, яку потрібно перевіряти, а не як до характеристики, яку слід приймати за чисту монету. Запитайте, що система може робити сьогодні і що вона зможе підтримувати лише після майбутнього оновлення програмного або апаратного забезпечення. Це різні продукти з різними наслідками для бюджету.
- Оцінюйте функції ADAS за їхньою цінністю сьогодні. Утримання в смузі, автоматичне екстрене гальмування та адаптивний круїз-контроль уже зараз забезпечують вимірювану користь для безпеки й не залежать від проривів у обчислювальних технологіях, необхідних для повної автономності. Виділяти бюджет на ці можливості має сенс незалежно від того, куди рухатиметься ширший ринок автономних транспортних засобів.
- Враховуйте прогалини в підключенні під час будь-якої оцінки. Система, що залежить від частої синхронізації з хмарою, працюватиме по-різному в автопарку, який охоплює як щільні міські маршрути, так і сільські сервісні території.
Найбільше від поточної ситуації виграють автопарки, які відокремлюють питання обчислювальної потужності від питання безпеки. Edge computing продовжуватиме вдосконалюватися, і з часом апаратне забезпечення скоротить розрив із маркетинговими обіцянками. До того часу розумне рішення щодо закупівлі — це рішення, засноване на тому, що транспортний засіб може підтверджено робити вже сьогодні.
Як виглядає автономне керування автопарком до появи повної автономності
Для транспортних засобів, які сьогодні вже перебувають на дорогах, автономне керування автопарком переважно означає керування парком автомобілів, оснащених ADAS. Навчання водіїв має пояснювати, що система ADAS може і чого не може робити, щоб водії сприймали утримання в смузі та автоматичне гальмування як додатковий рівень безпеки, а не як заміну уважності. Дані з цих систем, якщо платформа керування автопарком налаштована на їх збір, дають операційним керівникам змогу заздалегідь виявляти закономірності небезпечних ситуацій, що ледь не призвели до аварій, перш ніж вони перетворяться на страхові випадки.
Обговорення страхування та відповідальності також змінюються, оскільки страхові компанії починають запитувати автопарки, які технології допомоги водієві встановлені та як вони обслуговуються. Якщо почати вести цю документацію вже зараз, це поставить автопарк у вигідне становище незалежно від того, наскільки швидко дозріватиме базове апаратне забезпечення.
EMKAY допомагає менеджерам автопарків оцінювати рішення щодо автомобільних технологій відповідно до реальних операційних потреб. Зв’яжіться з нашою командою за номером 630.250.7400 або за адресою info@emkay.com.