Gestion autonome de flotte : battage médiatique vs. réalité du matériel

Chaque salon automobile compte désormais un stand promettant que l’edge computing rendra la conduite autonome inévitable au cours des prochains cycles de produits. Les données des capteurs sont traitées localement ; la latence tombe à quelques millisecondes ; le véhicule prend des décisions en une fraction de seconde. L’argumentaire est convaincant... mais la technologie sous-jacente n’a pas encore rattrapé ces promesses. Pour les gestionnaires de flotte qui envisagent un avenir avec des véhicules autonomes, l’écart entre la pile technologique réelle et les attentes que nous plaçons en elle peut être décourageant.
Ce que l’edge computing est censé résoudre
Un système de conduite autonome doit traiter en temps réel les flux provenant des caméras, radars et lidars, les comparer à une carte actualisée et produire une décision de conduite suffisamment rapidement pour être pertinente à vitesse autoroutière. Envoyer ce volume de données à un serveur cloud et attendre une réponse introduit un délai qu’aucun système de sécurité ne peut tolérer. L’edge computing déplace le traitement directement dans le véhicule, afin que les décisions soient prises là où se trouvent les capteurs.
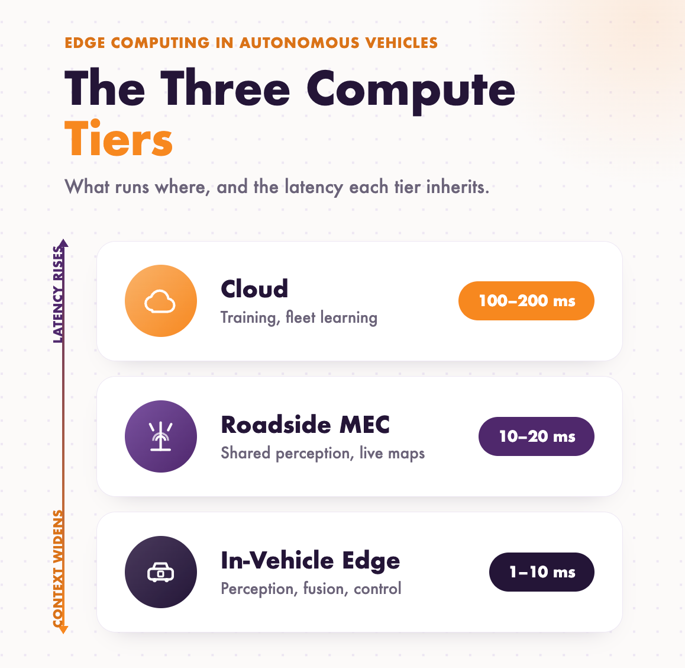
Voici quelques exemples pour chaque niveau, du plus tolérant à la latence au moins tolérant.
Cloud (de quelques secondes à plusieurs heures de délai tolérable)
- Entraînement et amélioration des modèles de conduite à partir de données regroupées provenant de l’ensemble de la flotte
- Mise à jour et distribution des cartes HD
- Mises à jour over-the-air des logiciels et firmwares
- Analyse de flotte, notamment l’agrégation des données télématiques et des événements ADAS pour les rapports de quasi-accidents
- Planification des itinéraires et prévision du trafic à l’échelle d’une région
- Centres d’assistance à distance où un opérateur humain aide un véhicule bloqué
Bord de route (quelques dizaines de millisecondes, partagé entre de nombreux véhicules)
- Unités en bord de route aux intersections diffusant le calendrier des feux de circulation aux véhicules en approche
- Avertissements concernant les zones de travaux et les dangers transmis aux véhicules avant un accident ou une fermeture de voie
- Caméras et lidars aux intersections partageant une vue des piétons ou de la circulation transversale que les propres capteurs d’un véhicule ne peuvent pas détecter
- Serveurs de multi-access edge computing sur les sites cellulaires 5G assurant la coordination locale
- Coordination du platooning et des insertions entre véhicules proches
Dans le véhicule (quelques millisecondes seulement, aucune connexion requise)
- Fusion de capteurs combinant caméra, radar et lidar en une seule représentation
- Détection et classification des objets, notamment les piétons, cyclistes et autres véhicules
- Décisions de freinage automatique d’urgence et d’évitement de collision
- Maintien dans la voie et régulateur de vitesse adaptatif
- Surveillance du conducteur pour détecter la somnolence et la distraction
- Localisation et planification de trajectoire en temps réel
Cette partie de l’argumentaire tient la route. Les difficultés commencent avec le coût nécessaire pour bien faire les choses.
Là où le matériel accuse encore du retard
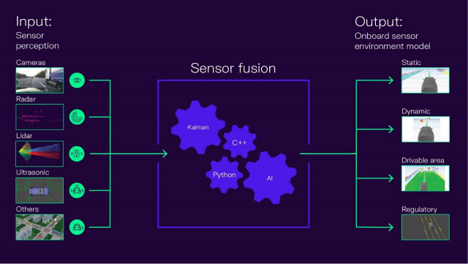
La fusion de capteurs — la pratique consistant à combiner les données de plusieurs capteurs locaux directement sur le processeur local d’un appareil afin de prendre des décisions instantanées et précises sans attendre la réponse d’un serveur cloud distant — nécessite une puissance de calcul importante pour fonctionner de manière fiable dans un véhicule. Les processeurs embarqués actuels ont souvent du mal à fournir cette puissance sans consommer trop d’électricité ou générer trop de chaleur.
Plusieurs contraintes aggravent particulièrement le problème dans les applications de flotte :
- Consommation électrique. Les processeurs edge sont en concurrence avec tous les autres systèmes qui tirent de l’énergie du système électrique du véhicule. Dans les véhicules électriques, où chaque watt consacré au calcul est un watt qui n’est pas utilisé pour l’autonomie, cela compte.
- La gestion thermique ajoute des coûts et de la complexité que les constructeurs cherchent encore à maîtriser, notamment pour les véhicules exposés directement au soleil pendant une journée de travail ou fonctionnant au ralenti pendant de longues périodes.
- Les hypothèses de connectivité intégrées à de nombreux systèmes « AV-ready » reposent encore sur des mises à jour périodiques dans le cloud pour la cartographie et l’amélioration des modèles, ce qui devient problématique dans les zones rurales ou faiblement couvertes où opèrent de nombreuses flottes de véhicules légers et de service.
- Les coûts augmentent plus vite que les capacités. Doubler la puissance de calcul pour gérer un scénario de conduite légèrement plus complexe ne double pas simplement le prix — il le multiplie souvent, car les puces de qualité automobile doivent répondre à des exigences de certification et de fiabilité qui ne s’appliquent pas à l’électronique grand public.
Ce que cela signifie pour les décisions d’achat des flottes
- Considérez « autonomy-ready » comme une affirmation marketing à vérifier, et non comme une caractéristique technique à accepter telle quelle. Demandez ce que le système peut faire aujourd’hui par rapport à ce qu’il pourra éventuellement prendre en charge après une future mise à niveau logicielle ou matérielle. Il s’agit de produits différents avec des implications budgétaires différentes.
- Évaluez les fonctions ADAS sur la base de leur valeur actuelle. Le maintien dans la voie, le freinage automatique d’urgence et le régulateur de vitesse adaptatif apportent dès aujourd’hui une valeur mesurable en matière de sécurité et ne dépendent pas des avancées en puissance de calcul nécessaires à une autonomie complète. Budgétiser ces capacités reste pertinent, quelle que soit l’évolution du marché plus large des véhicules autonomes.
- Tenez compte des lacunes de connectivité dans toute évaluation. Un système qui dépend d’une synchronisation fréquente avec le cloud fonctionnera différemment dans une flotte couvrant à la fois des itinéraires urbains denses et des zones rurales de service.
Les flottes qui tirent le meilleur parti de la situation actuelle sont celles qui distinguent clairement la question de la puissance de calcul de celle de la sécurité. L’edge computing continuera de progresser, et le matériel finira par combler l’écart avec les promesses marketing. D’ici là, la bonne décision d’achat est celle qui repose sur ce qu’un véhicule peut démontrer qu’il sait faire aujourd’hui.
À quoi ressemble la gestion autonome de flotte avant l’arrivée de l’autonomie complète
Pour les véhicules actuellement sur la route, la gestion autonome de flotte consiste principalement à gérer une flotte équipée de systèmes ADAS. La formation des conducteurs doit expliquer ce que la suite ADAS peut et ne peut pas prendre en charge, afin que les opérateurs considèrent le maintien dans la voie et le freinage automatique comme une couche de sécurité supplémentaire plutôt que comme un substitut à l’attention. Lorsque la plateforme de gestion de flotte est configurée pour les capturer, les données provenant de ces systèmes permettent aux responsables des opérations d’identifier très tôt les tendances de quasi-accidents avant qu’elles ne se transforment en sinistres.
Les discussions autour de l’assurance et de la responsabilité évoluent également, les assureurs commençant à demander aux flottes quelles technologies d’aide à la conduite sont installées et comment elles sont entretenues. Anticiper dès maintenant cette documentation place une flotte dans une bonne position, quelle que soit la vitesse à laquelle le matériel sous-jacent arrivera à maturité.
EMKAY aide les gestionnaires de flotte à évaluer les décisions technologiques liées aux véhicules en fonction de besoins opérationnels réels. Contactez notre équipe au 630.250.7400 ou à info@emkay.com.